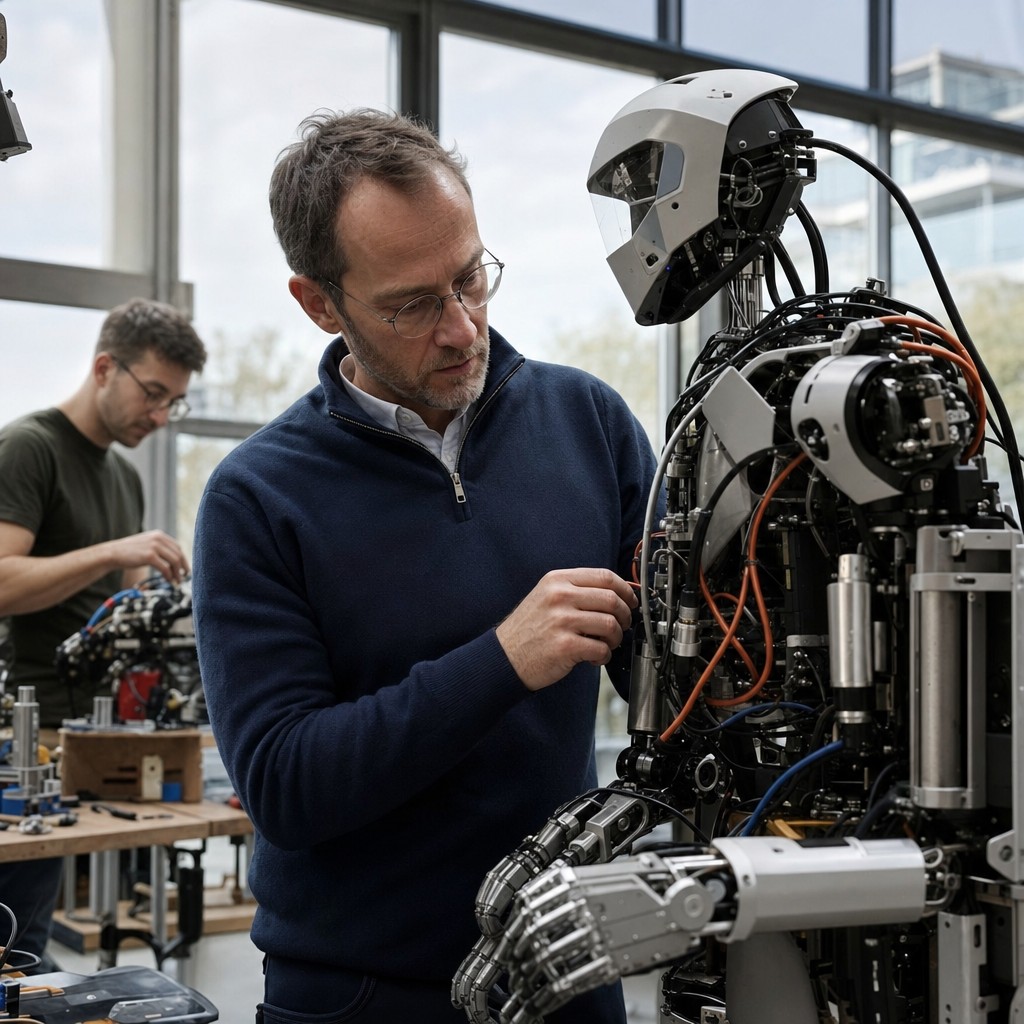
Robotarnas kropp kan inte hålla jämna steg med deras hjärna
Robotarnas hjärnor är smarta – men kropparna kan inte hänga med.

Mjukvaran vann. Nu börjar det riktiga arbetet.
Det finns en viss ironi i var robotteknikens flaskhals just nu befinner sig. Efter år av framsteg inom maskininlärning, språkmodeller och datorseende är det inte längre algoritmerna som bromsar utvecklingen av humanoida robotar – det är stål, koppar och kisel. Hjärnan är redo. Kroppen halkar efter.
Detta är den centrala slutsatsen som The Robot Report lyfter fram i en teknisk genomgång av hårdvaruutmaningarna för humanoida robotar. Och det är en distinktion som förtjänar mer uppmärksamhet än den får.
Trettio leder, ett omöjligt pussel
En traditionell industrirobotarm är i grunden ett kraftverk på en pinne. Den kan bultas fast i golvet, matas med tjocka elkablar och ha sin styrelektronik i ett separat skåp på säkert avstånd. Kylning? Sällan ett problem.
En humanoid robot är något helt annat. Med trettio eller fler rörelsegrader behöver varje led egna motorer, kraftelektronik, lägesgivare, strömgivare och säkerhetsfunktioner – och allt detta måste följa med roboten i rörelse. Varje gram ökar energiåtgången. Varje millimeter elektronik tävlar om utrymmet inuti arm, ben, hand och finger.
Detta skapar vad The Robot Report beskriver som ett ingenjörsmässigt dilemma: den elektronik som ger roboten rörelseförmåga riskerar att samtidigt begränsa just den förmågan. En tyngre robot kräver starkare motorer, som kräver mer ström, som kräver mer elektronik, som väger mer. Cirkeln sluts på fel ställe.
En konkret illustration är övergången till 48 volts likström som driftspänning. Fysiken är enkel: fyrdubblar man spänningen kan man leverera samma effekt med en fjärdedel av strömstyrkan, vilket möjliggör tunnare kablar och kompaktare elektronik. Men det kräver att hela systemet – från batteri till motor till reglerkrets – konstrueras om från grunden.
Säkerhet är inte bara en mjukvarufråga
När robotar dessutom ska dela utrymme med människor tillkommer ett lager av komplexitet som sträcker sig bortom den enskilda maskinens konstruktion. The Robot Report rapporterar om hur byggbranschen – en av de första verkliga testmiljöerna för autonoma maskiner i röriga, oförutsägbara miljöer – redan brottas med detta.
Där fungerar datorseende som ett övergripande varseblivningslager över hela arbetsplatsen. Genom att analysera realtidsflöden från övervakningskameror, drönare och lidarsensorer kan systemet följa hur arbetare, fordon och autonoma maskiner rör sig i förhållande till varandra. Det är ett elegant lösningsspår – men det förutsätter att hårdvaran i sig är tillräckligt pålitlig och förutsägbar för att säkerhetssystemen ska kunna lita på den.
En robot som hackar eller rör sig ryckigt i ett kritiskt ögonblick är ett säkerhetsproblem som ingen mängd datorseende fullt ut kan kompensera för.
När underhållning leder vägen
Här är det värt att blicka mot en oväntad aktör. Marc Theermann och Farbod Farshidian – båda tidigare nyckelpersoner på Boston Dynamics – har grundat bolaget Dynamic Creatures med målet att ta robotteknik in i nöjesbranschen. Deras plattform SnowJay kombinerar rörelseinspelning och animationer med förstärkningsinlärning via Nvidias verktyg för att lära robotar att röra sig organiskt och trovärdigt.
Det låter kanske som en sideshow jämfört med industriell automation – men det är det inte. Farshidian ledde bland annat arbetet med att ge humanoidroboten Atlas ett mer naturligt gångmönster. Underhållningssektorn ställer nämligen exakt samma krav på mjuk, flytande och tillförlitlig rörelse som industrin gör, men med ett extra lager: rörelserna måste också se bra ut. Det är en hårdare specifikation än man kan tro, och lösningarna som uppstår där tenderar att ha bred tillämpning.
Detta är ett mönster vi sett förut i teknikhistorien. Krav från till synes perifera användningsområden driver fram genombrott som sedan tillämpas i kärnan.
Fältet är kartlagt – nu börjar grävandet
Det positiva är att ingenjörerna nu vet var problemen finns. Energitäthet i batterier, termisk hantering i trånga utrymmen, kabeldragning som tål tusentals rörelsecykler, miniatyriserad kraftelektronik – utmaningarna är identifierade och konkreta. Det är en helt annan situation än för fem år sedan, när det var oklart om mjukvaran ens skulle räcka till.
Mjukvaran räckte. Nu är turen kommen till kroppen.
Vår analys
Det som gör den här situationen intressant ur ett ingenjörsperspektiv är att problemen är väldefinierade. Det är inte som att vi letar efter ett okänt genombrott – vi vet att vi behöver bättre energitäthet, kompaktare kraftelektronik och mer slitstarka rörliga delar. Det är utmaningar inom materialvetenskap och tillverkningsprocesser, inte grundforskning.
Det talar för att tidslinjerna faktiskt kan hållas. När industrin vet exakt vad den ska lösa brukar kapitalet och ingenjörsarbetet hitta dit relativt snabbt.
Det jag tycker är mest fascinerande är hur underhållningssektorn – via Dynamic Creatures och Boston Dynamics arv – kan komma att spela en oväntat central roll. Krav på naturlig, flytande rörelse är i många avseenden hårdare än industriella krav, och lösningar därifrån riskerar inte att fastna bakom företagshemligheter på samma sätt som renodlad industriforskning.
Min bedömning: vi är tre till fem år från att humanoida robotar börjar göra verklig nytta i kontrollerade industrimiljöer – förutsatt att hårdvaruutvecklingen håller det tempo som nu verkar möjligt.