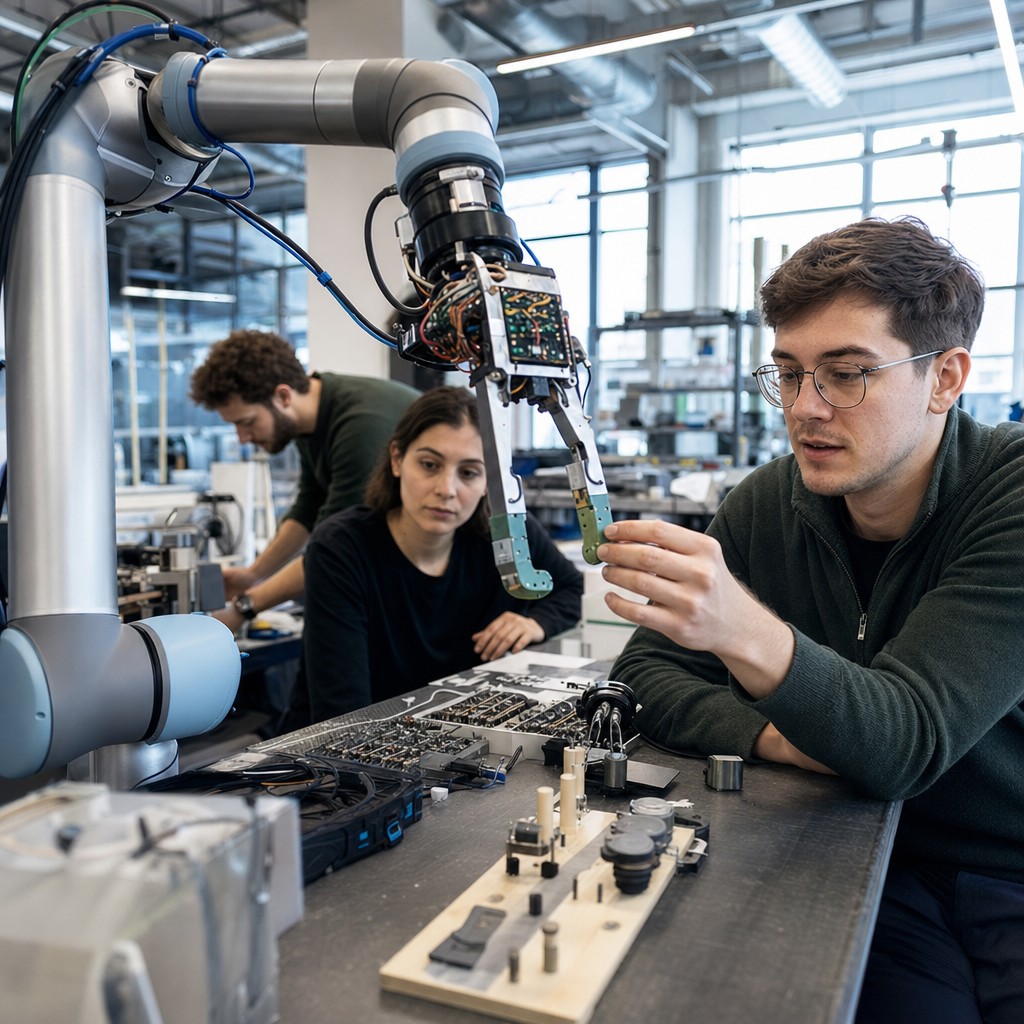
Robotar får äntligen beröringskänsla — ny sensorteknik ger maskinerna fingertoppskänsla
Ny sensorteknik ger robotar äntligen en verklig känsla i fingertopparna.

Känseln som saknades
Det finns ett grundläggande problem med de flesta robotar som byggts hittills: de vet inte hur hårt de griper. De kan lyfta, flytta och montera — men utan återkoppling om kraft saknar de den finmotorik som människor tar för given. Resultatet är robotar som antingen krossar ömtåliga föremål eller tappar tunga sådana.
Det är precis det gapet som Robert Brooks, grundare och vd för det kanadensiska sensorföretaget ForceN, har ägnat ett decennium åt att täppa till. På robotmässan RoboBusiness 2026 i Santa Clara håller han föredraget "En snabbkurs i kraft- och vridmomentsensorer för humanoida robotar" — och budskapet är tydligt: utan kraft- och vridmomentsensorer är humanoida robotar i praktiken känslolösa.
Enligt The Robot Report bygger Brooks föredrag på tre års nära samarbete med världsledande aktörer inom humanoidrobotar, kombinerat med erfarenheter från kirurgisk robotik, logistik och fältrobotar. Det är en bred erfarenhetsbas — och det är inte utan anledning. Kraven skiljer sig drastiskt beroende på tillämpning. En robot som sorterar livsmedel behöver en helt annan känslighetsprofil än en som skruvar ihop en bilmotor eller assisterar vid en operation.
Från grova rörelser till fingertoppskänsla
Kraft- och vridmomentsensorer mäter de fysiska krafter och rotationskrafter som uppstår när en robots led eller gripdon interagerar med ett föremål. Med den informationen kan styrsystemet justera greppet i realtid — hårdare om föremålet glider, mjukare om det är skört. Det låter enkelt, men att göra det tillförlitligt, billigt och robust nog för industrimiljöer är en genuint svår ingenjörsutmaning.
Brooks doktorsavhandling lade grunden för ForceN, och företaget arbetar i dag med tillämpningar inom bland annat rymden, kärnkraft och jordbruksautomation. Det är miljöer där feltoleranserna är extremt låga och där känseln — förmågan att registrera och reagera på fysisk kontakt — är helt avgörande för säkerheten.
Det är också här kopplingen till människa-robot-samarbete blir tydlig. En humanoid robot som ska arbeta sida vid sida med en människa på ett lager eller i en fabrik måste kunna känna av motstånd, anpassa sitt grepp och aldrig pressa hårdare än situationen kräver. Kraft- och vridmomentsensorer är, enkelt uttryckt, en förutsättning för att robotar ska kunna vara genuint säkra sällskapare i en gemensam arbetsmiljö.
Drönare som läser vinden
Men känseln för omgivningen stannar inte vid beröring. Parallellt med sensorutvecklingen på marken pågår en lika fascinerande utveckling i luften.
Forskare har presenterat systemet GeoWind2Plan — ett AI-system som kombinerar vindförutsägelse och ruttplanering för drönare i stadsmiljöer. Problemet det löser är välbekant för den som tänkt på hur byggnader påverkar luftflödet: fasader, hörn och smala gator skapar komplexa, tredimensionella vindmönster som dramatiskt påverkar en drönarens energiförbrukning.
Traditionella beräkningsmetoder för strömningsmekanik kan ta upp till åtta timmar per simulering. Det är uppenbarligen oanvändbart för ett uppdrag som varar några minuter. GeoWind2Plan löser detta med en så kallad geometristyrd neural operator — ett slags neuralt nätverk som är tränat att förstå hur geometrin i stadsmiljön formar vindflödet — och levererar en förutsägelse på ungefär tre sekunder.
Resultaten är anmärkningsvärda. Jämfört med planering som helt ignorerar vinden minskade systemet energiförbrukningen med nästan sju procent vid medvind, drygt tolv procent vid motvind och fyra och en halv procent vid sidvind. Systemet återvinner upp till 88 procent av de besparingar som en fullständig beräkningssimulering skulle ge — men på en bråkdel av tiden.
Två sidor av samma mynt
Det finns en gemensam tråd i dessa till synes skilda nyheter. Kraftsensorer och vindförutsägelse handlar båda om samma sak: att ge maskiner en rikare, mer nyanserad bild av den fysiska verkligheten de verkar i.
Under lång tid har vi byggt robotar och autonoma system som är förhållandevis blinda — de följer förprogrammerade rörelser, tar förutbestämda vägar och saknar förmågan att anpassa sig till vad som faktiskt händer runt dem. Den eran håller på att ta slut.
När humanoida robotar börjar känna hur hårt de griper, och drönare börjar läsa stadsvinden i realtid, rör vi oss från automation till något mer som kan kallas situationsmedvetenhet. Det är ett skifte som inte bara handlar om prestanda — det handlar om huruvida maskiner kan vara genuint pålitliga partners i en komplex, oförutsägbar värld.
Vår analys
De två tekniksprång som beskrivs här — kraft- och vridmomentsensorer för humanoida robotar och realtidsbaserad vindplanering för drönare — ser vid första anblick ut att tillhöra helt olika domäner. Men de delar en djupare logik: de fyller in det sensoriska tomrum som länge begränsat autonom teknik.
Det intressanta är att båda lösningarna lutar sig mot samma underliggande skift: från förprogrammerad rörelse till adaptivt, återkopplingsstyrt beteende. Det är den förändringen som gör teknikerna viktiga på sikt.
För industrin innebär kraftsensorer att humanoida robotar äntligen kan ta klivet från kontrollerade, välordnade miljöer till den röriga verkligheten i fabriker och lager — med allt vad det innebär för säkerhet och samverkan med människor. För drönarsektorn öppnar GeoWind2Plan för energieffektiv stadslogistik i en skala som tidigare var svår att försvara ekonomiskt.
Det vi ser är inte enstaka produktnyheter — det är pusselbitar i ett större mönster där maskiner gradvis lär sig att förstå sin omgivning snarare än att bara röra sig i den. Den resan har knappt börjat.