Böjliga robotarmar härmar bläckfiskens tentakler – och kan lösa fruktodlingens största huvudvärk
Bläckfiskinspirerade robotarmar kan äntligen plocka frukt som en människa.

När styva armar inte räcker till
Fruktodling är ett av de sista jordbrukssegment där mänskliga händer fortfarande dominerar. Inte för att ingen har försökt automatisera – utan för att träd är kaotiska, oförutsägbara och svåra att navigera för en maskin. Grenar korsas, frukter gömmer sig, och varje träd är i princip unikt. Det har gjort skörderobotar till en av teknikbranschens mest envisa utmaningar.
De flesta aktörer som har tagit sig an problemet har gjort det på liknande sätt: en styv robotarm rör sig in mot frukten, griper tag, drar ut den och lägger den på ett transportband. Det fungerar – i teorin. I praktiken är det långsamt, dyrt och ömtåligt. Varje rörelse måste planeras noggrant för att undvika grenar och skada frukten.
Nu rapporterar AgFunder News om ett israeliskt företag som tänkt om från grunden.
Snip-N-Roll – en helt ny filosofi
Picker AgRobotics grundare och vd Yossi Rosenblum är tydlig med varför han inte ville kopiera konkurrenterna:
– Alla företag vi sett arbetar med att plocka och placera. De går hela vägen in i ett träd, plockar en frukt, går hela vägen tillbaka och lägger den på ett transportband. Det är en mycket dyr maskin och inte särskilt effektiv. Vi insåg att vi måste tänka annorlunda.
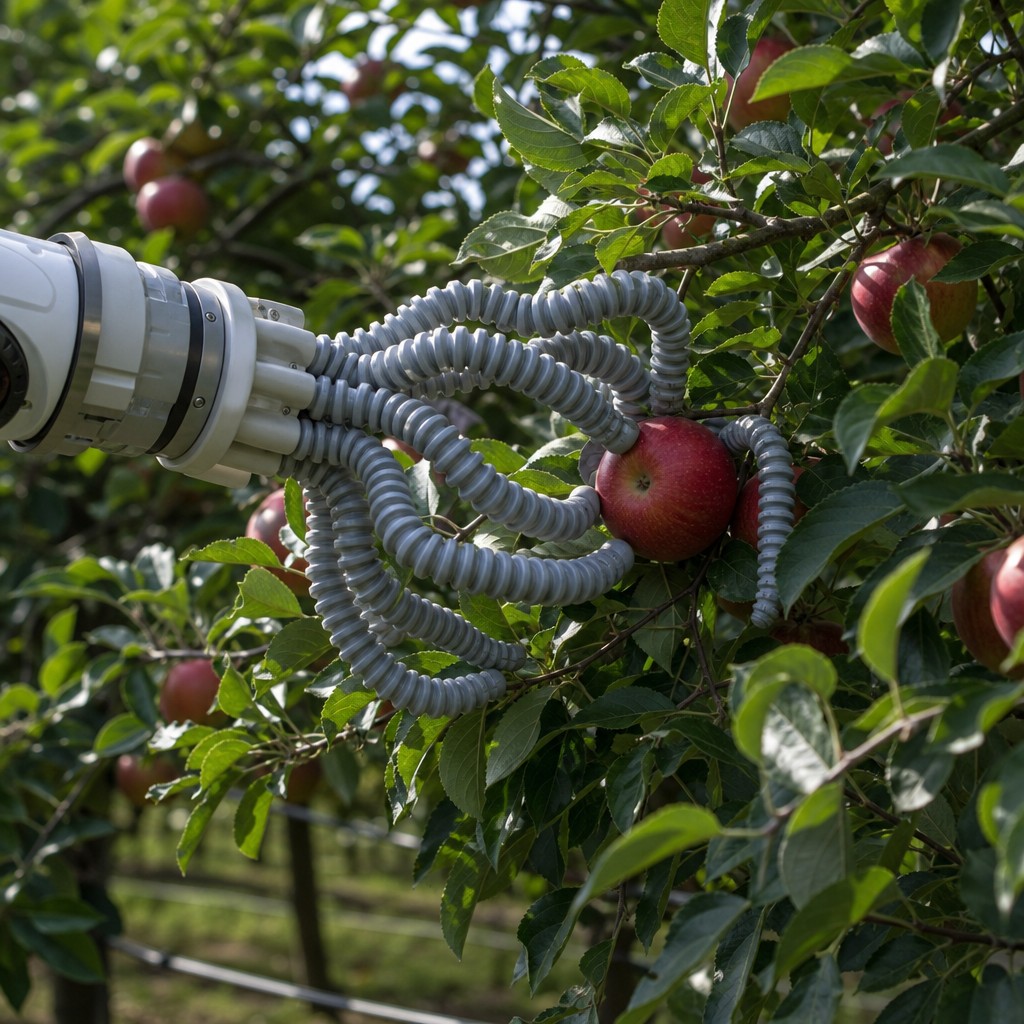
Resultatet är ett system de kallar Snip-N-Roll. Istället för styva armar med grippers används långa, böjliga rörformade armar – likt bläckfiskens tentakler – som slingrar sig in bland grenarna. När armen når frukten klipper den av stjälken. Sedan gör tyngdkraften jobbet: frukten glider genom röret direkt ner i odlarens befintliga skördebehållare.
Det smarta med denna lösning är inte bara det mekaniska angreppssättet – det är vad man sluppit lösa. Eftersom systemet aldrig behöver gripa tag i frukten, behöver det inte anpassas till en viss fruktstorlek, form eller trädtyp. Och eftersom det integrerar med befintlig utrustning behöver odlaren inte investera i ett helt nytt logistiksystem.
Böjliga armar – en teknik vars tid har kommit
Flexibla robotarmar är inte en ny uppfinning. Inom industrin har intresset för så kallad mjuk robotik – robotar byggda av böjliga material som kan röra sig mer organiskt – vuxit stadigt under det senaste decenniet. Men inom jordbruk har tekniken knappt fått fotfäste, trots att behovet är uppenbart.
Rosenblums fråga är retorisk men träffsäker: Vem behöver egentligen en böjlig arm mer än ett träd?
Det är en påminnelse om att tekniköverföring mellan branscher sällan sker automatiskt – det krävs någon som aktivt identifierar var en befintlig lösning passar ett olöst problem. Picker AgRobotics verkar ha gjort just det.
Arbetskraftskrisen driver på
Kontexten är avgörande för att förstå varför detta är så angeläget just nu. Fruktodlare runt om i världen – från svenska äppelodlare i Österlen till stora citrusplantager i Medelhavsregionen – vittnar om tilltagande svårigheter att rekrytera säsongsarbetare. Gränshinder efter Brexit, demografiska förändringar och ökade lönekrav gör att marginaler pressas hårt.
I Sverige har organisationer som LRF under flera år lyft fram arbetskraftsfrågan som en av de mest akuta strukturproblemen i trädgårdsnäringen. Automatisering är inte längre ett framtidsscenario – det är en överlevnadsfråga för många odlare.
Det är i den verkligheten Picker AgRobotics lanserar sitt system. Och det är i den verkligheten man ska bedöma hur stort genomslaget kan bli.
Nära ett verkligt genombrott?
Frågan är naturligtvis om tekniken håller vad konceptet lovar när den möter verkliga förhållanden – regn, vind, varierande ljus och träd som inte ser ut som i ett laboratorium. Historien är full av lovande skörderobotar som fungerat utmärkt i kontrollerade miljöer men kämpat i fält.
Men Picker AgRobotics grundfilosofi – att förenkla problemet snarare än att brute-force:a det med avancerad datorseende och komplexa grippers – är intellektuellt tilltalande. Och om de kan leverera i skala, kan de vara den aktör som faktiskt knäcker koden.
Vår analys
Det som gör Picker AgRobotics intressant är inte enbart tekniken i sig – det är tänkesättet. I en bransch där de flesta aktörer har försökt lösa fruktplockning genom att göra roboten smartare, har det israeliska teamet frågat sig om problemet kan formuleras om från grunden. Snip-N-Roll är en designfilosofisk lösning lika mycket som en teknisk.
Detta är ett mönster vi ser gång på gång i framgångsrik teknikomvandling: den aktör som vinner är inte alltid den med mest avancerad AI eller mest sofistikerade sensorer – utan den som hittar den enklaste lösningen på rätt problem.
För jordbrukets del är det här en sektor som länge legat efter i digitaliseringen, men som nu börjar röra sig snabbt. Om böjliga robotarmar kan industrialiseras och prissättas på ett sätt som är tillgängligt för medelstora fruktodlare – inte bara storbolag – kan vi se en verklig omvälvning av hur frukt skördas globalt inom fem till tio år. Det är värt att följa noga.