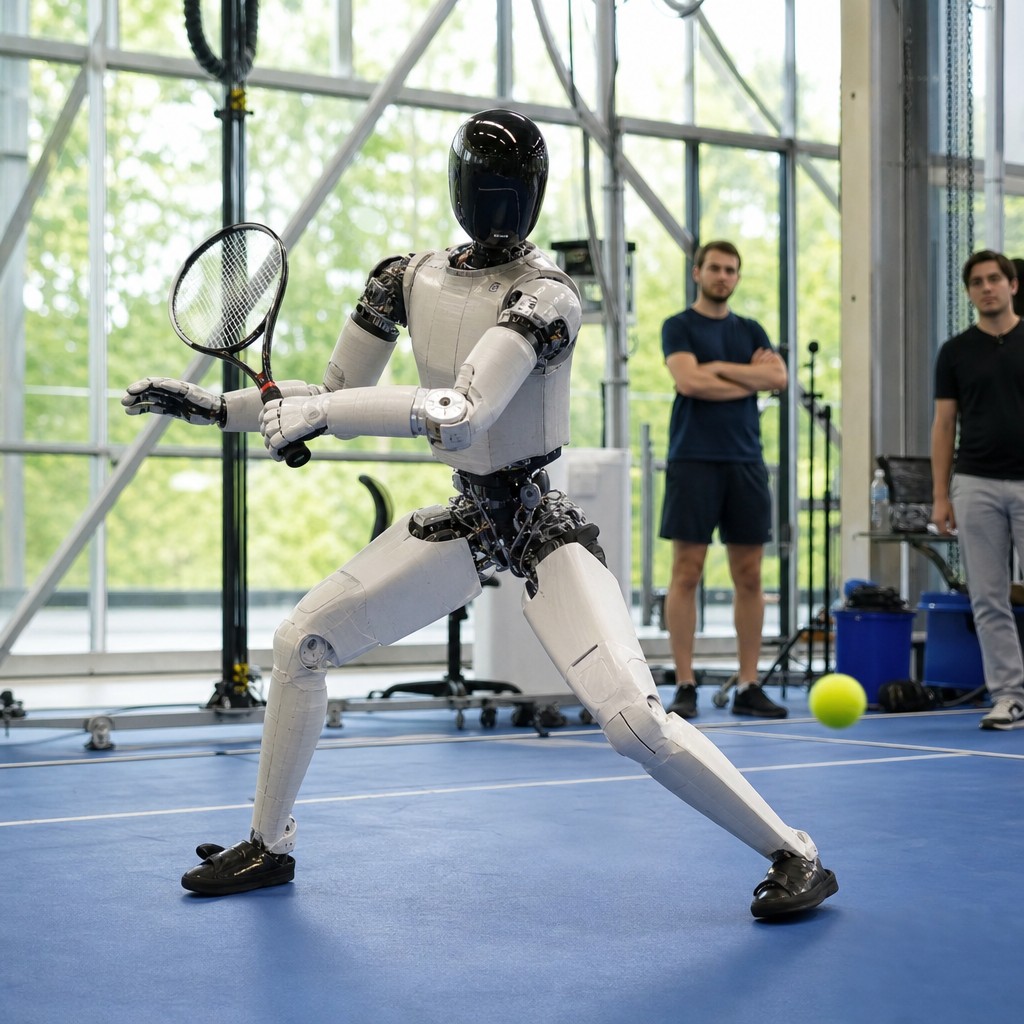
Robotar lär sig röra sig som tennisproffs – via TV-sändningar och rörelsemätningsdata
Forskare har utvecklat ett system där humanoida robotar studerar TV-sändningar och rörelsemätningsdata från professionella tennisspelares servar och rallyrörelser. Genom en hierarkisk styrmodell kan roboten bevara idrottarens naturliga flöde och tajming – utan att tumma på precision eller säkerhet. Resultaten pekar mot ett skifte i hur vi tränar robotar för verkliga, oförutsägbara miljöer.

Från läktaren till laboratoriet
Det har länge funnits en dröm inom robotiken: att ge maskiner den naturliga, flytande rörelsekvalitet som vi ser hos en vältränad människa. Inte den ryckiga, mekaniska rörelsen som vi förknippar med industrirobotar — utan den eleganta koordinationen hos en tennisspjärna i full swing.
Nu rapporterar IEEE Spectrum AI om ett genombrott som för denna dröm betydligt närmare verkligheten. Forskare har utvecklat ett adaptivt ramverk för rörelsestyrning där humanoida robotar lär sig tennisservrar och rallyrörelser direkt från TV-sändningar och rörelsemätningsdata. Rörelsedata extraheras, rekonstrueras och anpassas fysikaliskt — varefter roboten kan följa dessa rörelser på ett säkert och tillförlitligt sätt.
Det som gör detta tekniskt imponerande är inte bara att det fungerar, utan hur det fungerar.
En hierarkisk lösning på ett komplext problem
Kärnan i ramverket är en smart hierarkisk uppdelning av ansvar. En planerare hanterar stilistiska kinematiska rörelser på hög nivå — den bevarar idrottarens uttryck, flöde och timing. En separat spårare verkställer sedan dessa rörelser i realtid utan att de två funktionerna stör varandra.
Denna uppdelning löser ett klassiskt dilemma inom robotik: att bevara stil utan att offra precision. Tidigare har forskare ofta tvingats välja det ena eller det andra. Här får man båda.
Simuleringens akilleshäl — och hur man löser den
En av de mest seglivade utmaningarna inom modern robotik är det som kallas sim-to-real-problemet: system som fungerar utmärkt i datorsimulering tenderar att försämras dramatiskt när de driftsätts på verklig hårdvara. Felen staplas och förstärks över tid, och resultatet kan vara allt från ineffektiva rörelser till farliga missöden.
Forskarna har tagit detta problem på allvar. Spåraren tränas på slumpmässigt varierade utförandehastigheter, och planeraren styrs av en inlärd hastighetsrepresentation. Det minskar de kumulativa felen som annars uppstår vid autoregression och brusig miljöavläsning — två klassiska felkällor som länge har begränsat praktisk driftsättning.
Ramverket har validerats på två separata humanoida plattformar i verkliga miljöer, vilket stärker trovärdigheten avsevärt. Det är en sak att visa resultat i ett kontrollerat laboratorium — en helt annan att replikera dem på olika hårdvaruplattformar.
Varför detta spelar roll långt bortom tennisbanan
Den omedelbara tillämpningen handlar om sport och rörelse, men det strategiska värdet sträcker sig mycket längre. Tänk på vad denna metodik egentligen innebär: vi kan nu använda befintliga videoinspelningar av mänsklig rörelseexpertis som träningsdata för robotar.
Det öppnar dörrar som tidigare var stängda. Istället för att programmera varje rörelse manuellt, eller investera miljoner i specialiserade rörelsemätningsstudior, kan forskare och ingenjörer hämta kunskap från det enorma arkiv av mänsklig rörelse som redan existerar — på internet, i TV-arkiv, i sportdatabaser.
Fabriker som vill ha robotar som rör sig smidigt och säkert bland människor. Räddningstjänster som behöver robotar kapabla till komplexa rörelser i oförutsägbara miljöer. Vårdsektorn där robotar ska hantera patienter varsamt och naturligt. Alla dessa tillämpningar gynnas av robotar som rör sig mer som människor — och nu finns ett skalbart sätt att uppnå det.
Detta är precis den typ av grundforskning som inte alltid får de stora rubrikerna, men som lägger grunden för nästa generations praktiska genombrott. Det är stenar som läggs i en väg som leder mot humanoida robotar som faktiskt fungerar i vår värld — inte bara i laboratoriet.
Vår analys
Detta är ett av de mer strategiskt intressanta forskningsresultaten inom robotik de senaste åren — inte för vad det gör idag, utan för vad det möjliggör imorgon.
Den verkligt banbrytande insikten är att befintliga videoinspelningar kan fungera som träningsdata. Det demokratiserar rörelseinlärning för robotar på ett sätt vi inte sett tidigare. Hindret för att ge en robot komplex rörelsekompetens har hittills varit tillgång till specialiserad data och dyr utrustning. Det hindret håller nu på att rivas.
Kombinerat med den snabba utvecklingen av humanoida robotplattformar — från företag som Figure, Agility Robotics och Tesla — skapar detta en kraftfull synergi. Hårdvaran mognar, och nu mognar metoderna för att träna den.
På fem till tio års sikt kan vi se robotar som lär sig av mänsklig expertis i realtid, kontinuerligt och i stor skala. Det förändrar spelplanen för tillverkning, logistik och i förlängningen allt arbete som kräver mänsklig koordination och anpassningsförmåga. Tiden att förstå och positionera sig för denna omställning är nu.