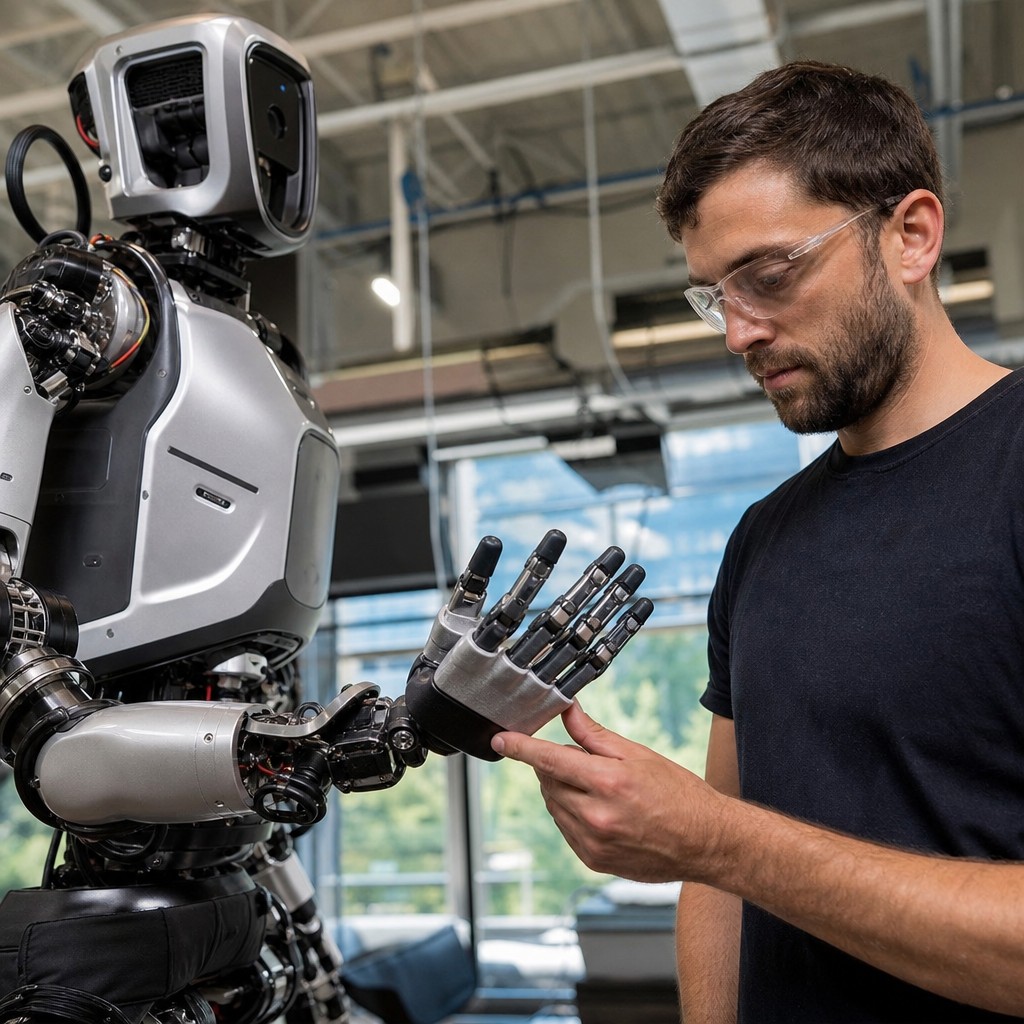
Tejptestet som bevisade hypotesen: därför har Atlas robot bara fyra fingrar
Ett tejpat lillfinger avslöjade varför framtidens robot klarar sig utan det.

Det lilla fingret som uteblev – av rätt skäl
När Boston Dynamics presenterade sin uppgraderade hand till Atlas-roboten var det en detalj som omedelbart fångade teknikvärldens uppmärksamhet: handen har fyra fingrar, inte fem. Lillfingret lyser med sin frånvaro. Men som The Robot Report rapporterar är detta inte ett sparandemål eller en förbiseende – det är ett medvetet, datadrivet ingenjörsbeslut som förtjänar att tas på allvar.
Mekanikingenjören Dylan Thrush förklarar tankegången rakt på sak:
"Lillfingret saknades eftersom teamet kom fram till att den extra rörligheten och de uppgifter man skulle kunna utföra inte är värda den ökade komplexiteten med tre ytterligare rörelsegrader, storleken, energiförbrukningen och allt annat som följer med fler drivenheter."
Det är precis den typen av resonemang som skiljer ett ingenjörsteam i världsklass från ett som bara imponerar på mässgolvet.
Tejptestet som avgjorde frågan
För att faktiskt pröva hypotesen tog Boston Dynamics teknologichef Zachary Jackowski till ett elegant enkelt experiment: han bad teamet tejpa ihop lillfingret och ringfingret under en hel arbetsdag och sedan rapportera tillbaka om vad de inte kunde genomföra. Resultatet gav tydligt svar – lillfingret är, i praktiken, sällan avgörande.
Detta är ingenjörskonst på sitt bästa. Inte simuleringar och kalkylblad i all oändlighet, utan faktisk empirisk prövning i vardagliga situationer. Det är ett tillvägagångssätt som vi inom affärsutveckling känner igen väl: hypotesen testas mot verkligheten, och verkligheten vinner.
Tretton rörelsegrader och en ny filosofi
Den nya handen är utrustad med 13 rörelsegrader och direktdrivna leder – en konstruktion som medvetet undviker kablar som löper över lederna. Det minskar sårbarheten markant och ökar driftsäkerheten i krävande industriella miljöer.
Men kanske viktigare är det filosofiska skiftet i designen. Den föregående versionen av Atlas hand var optimerad för att gripa ett brett urval av föremål. Den nya handen är istället optimerad för att hantera föremål – med precision och kraft. Det handlar om nyptag med fingertopparna, tregreppstag och förmågan att hantera verkliga industriverktyg som borrmaskiner, slipverktyg och svetsutrustning.
Detta är en mognadsresa vi ser i hela robotikbranschen. Den första generationens humanoida robotar handlade om att bevisa att det gick – att en maskin kunde röra sig, balansera och plocka upp saker. Nu handlar det om att bevisa att roboten faktiskt kan arbeta, i riktiga miljöer, med riktiga verktyg, sida vid sida med människor.
Storleken är inte en slump
Handens dimensioner – ungefär lika stor som en stor mänsklig hand – är heller inte ett godtyckligt val. Roboten behöver nå in i trånga utrymmen som är konstruerade för människokroppen. Fabriksgolv, lagerutrymmen och monteringslinjer är inte byggda med robotar i åtanke – de är byggda för oss. En robot som ska verka i dessa miljöer behöver därför efterlikna oss tillräckligt noga för att faktiskt fungera.
Det är ett avgörande strategiskt insikt: humanoida robotar är inte en estetisk nyck. De är en praktisk nödvändighet i en värld vars infrastruktur är designad kring den mänskliga kroppen.
En fingervisning om vart vi är på väg
Boston Dynamics beslut att utelämna lillfingret är, paradoxalt nog, ett av de tydligaste bevisen på att robotiken nu befinner sig i en ny fas. Man optimerar inte längre för imponerande demonstrationer – man optimerar för verklig, uthållig användbarhet. Det är en omställning som kommer att accelerera adoptionen av humanoida robotar i industrin avsevärt.
Fyra fingrar. Tretton rörelsegrader. Och ett beslut grundat på en hel arbetsdag med tejpade fingrar. Ibland är det de enkla experimenten som leder till de bästa lösningarna.
Vår analys
Det som gör Boston Dynamics robothand strategiskt intressant är inte tekniken i sig – det är beslutsprocessen bakom den. Att aktivt välja bort komplexitet är ett moget ingenjörsmässigt tankesätt som speglar en bredare rörelse i robotikbranschen: fokus flyttar från kapacitet i kontrollerade laboratorier till tillförlitlighet i verkliga driftsmiljöer.
Detta är ett paradigmskifte med stora affärsmässiga konsekvenser. Industriella kunder köper inte imponerande specifikationer – de köper drifttid, underhållsbarhet och förutsägbar prestanda. En hand med fyra fingrar som fungerar felfritt under ett skift är oändligt mycket mer värdefull än en femfingrig hand som kräver service varannan vecka.
På sikt pekar detta mot att humanoida robotar kommer att nå ekonomisk bärkraft snabbare än många förväntar sig. När ingenjörsteamen slutar fråga "vad kan roboten göra?" och börjar fråga "vad behöver den göra?" – då är kommersialiseringen nära. Boston Dynamics verkar ha ställt om den frågan. Det är ett gott tecken för hela branschen.